قوانین جبر بولی
جبر بولی مجموعهای از قوانین و قواعد را بهکار میگیرد تا برای تعریف عملکرد مدار منطقی دیجیتال، از آنها استفاده شود.
همانطور که از نمادهای منطقی “۰” و “۱” برای نشاندادن یک ورودی یا خروجی دیجیتال،...

تابع منطقی NOR
خروجی تابع منطقی NOR، تنها در صورتی درست (True) است که تمامی ورودیهای آن غلط (False) باشند و درغیر اینصورت، خروجی همیشه غلط (False) است.
تابع NOR یا “Not OR” ترکیب دو تابع منطقی جداگانهی OR...
تابع منطقی NAND
خروجی تابع منطقی NAND، تنها در صورتی غلط (False) است؛ که تمامی ورودیهای آن درست (True) باشند و درغیر اینصورت، خروجی همواره درست (True) است.
تابع NAND یا “Not AND” ترکیب دو تابع منطقی جداگانهی&nb...

تابع منطقی NOT
نمایش سوئیچینگ یک تابع NOT
اگر A به این معنا باشد که سوئیچ بسته است؛ پس A NOT یا بهسادگی، بیان میکند که سوئیچ بسته نیست (NOT) یا به بیان دیگر، باز است. تابع منطقی NOT دارای تک ورودی...
تابع منطقی OR
خروجی تابع منطقی OR، تنها در صورتی درست (True) است؛ که یک یا تعداد بیشتری از ورودیهای آن درست (True) باشند و درغیر اینصورت، خروجی غلط (False) خواهدبود.
تابع منطقی OR، بیان میکند؛ که عملیات ...
تابع منطقی AND
تابع منطقی AND
تابع منطقی AND، بیان میکند؛ که دو یا چند رویداد باید باهم و همزمان اتفاق افتند؛ تا یک عملیات در خروجی رخ دهد. ترتیب انجام اقدامات بی اهمیت است؛ زیرا تاثیری روی نتیجهی نهایی ند...

میانگین گیر پسیو
مدارهای میانگین گیر پسیو یک ولتاژ یا سیگنال خروجی تولید میکنند که میانگین ورودیهای متعدد از یک شبکه مقاومت را نشان میدهد.
در مقاله تقویتکنندههای جمع کننده دیدیم که ولتاژها ...
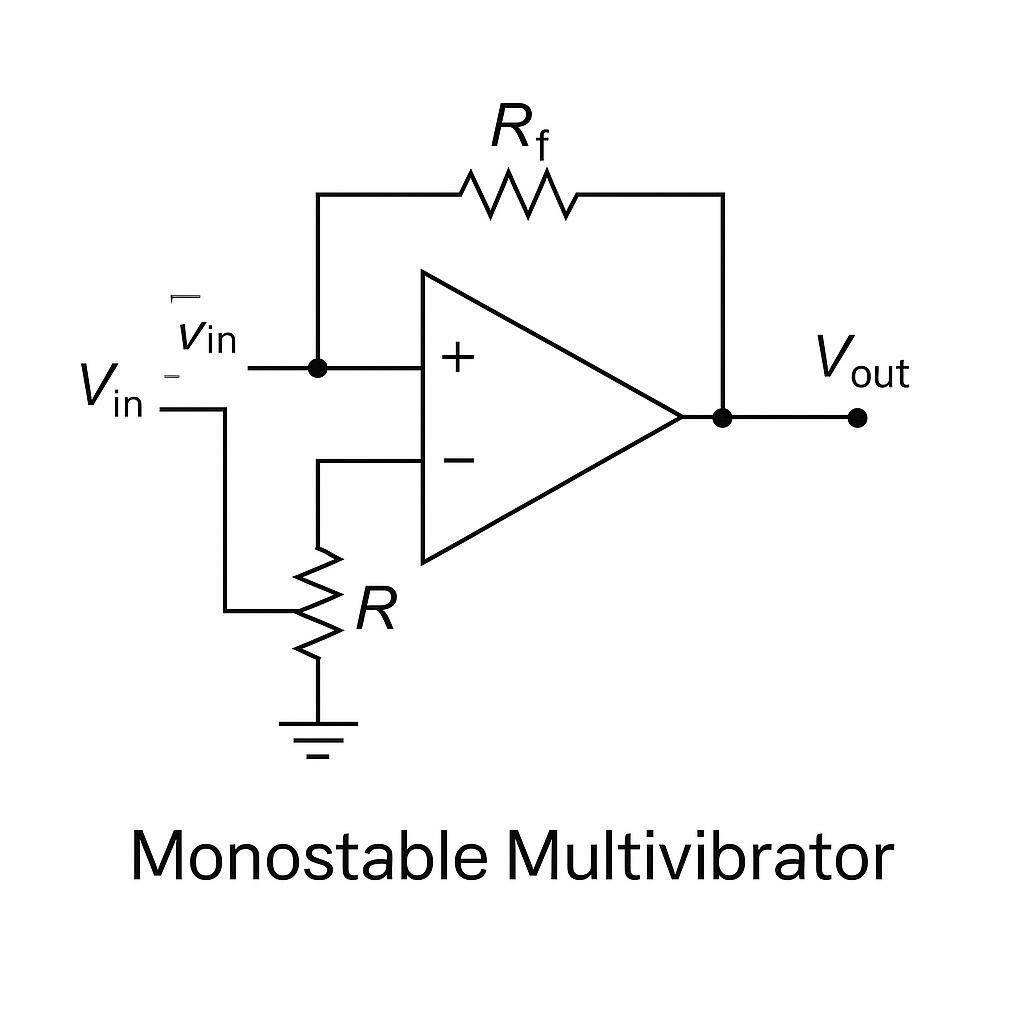
مونو استابل با آپ امپ
مدارهای مونو استابل را میتوان به راحتی با استفاده از اجزای گسسته یا گیتهای منطقی دیجیتال ساخت، اما طراحی مونو استابل با آپ امپ نیز ممکن است.
مدارهای مولتی ویبراتور مونو استابل آپ امپ (م...

مقایسه کننده با آپ امپ
مقایسه کننده یک مدار تصمیم گیری الکترونیکی است که از بهره بسیار زیاد تقویت کننده عملیاتی در حالت حلقه باز استفاده میکند، یعنی هیچ مقاومت فیدبکی وجود ندارد. در این مقاله طراحی مقایسه کننده ب...
مولتی ویبراتور آپ امپ
مولتی ویبراتور آپ امپ یک مدار آپامپ غیر معکوس کننده است که به کمک یک شبکه فیدبک RC، سیگنال ورودی خود را تولید میکند. تقویت کننده عملیاتی، یا به طور خلاصه آپ امپ، دستگاه...

طراحی مدار های آپ امپ
تقویت کنندههای عملیاتی برای تقویت سیگنال، در محدوده فرکانس DC تا دهها مگاهرتز، استفاده میشوند و می توانند این کار را در انواع پیکربندیهای مختلف آپ امپ انجام دهند. در این مقاله طراحی مدار های ...

خلاصه تقویت کننده های عملیاتی
مقاله خلاصه تقویت کنندههای عملیاتی که مشخصات اصلی پیکربندیهای مختلف تقویت کننده عملیاتی را مشخص میکند.
میتوانیم این بخش به پایان برسانیم و تقویت کنندههای عملیاتی را با خلاص...

آپ امپ مشتق گیر
مدار آپ امپ مشتق گیر ساده، یک سیگنال خروجی تولید میکند که مشتق اول سیگنال ورودی است.
در اینجا، موقعیت خازن و مقاومت جابجا شده است و اکنون راکتانس (XC) به ترمینال ورود...

تقویت کننده انتگرال گیر
تقویت کننده انتگرال گیر، یک ولتاژ خروجی تولید میکند که هم متناسب با دامنه و هم مدت سیگنال ورودی است.
تنها با استفاده از مقاومت در ورودی و حلقه فیدبک، میتوان از تقویت کنندههای عملی...

تقویت کننده دیفرانسیلی
تقویت کننده دیفرانسیلی، تفاضل ولتاژهای موجود در ورودیهای وارونگر و غیر وارونگر را تقویت میکند.
تا کنون تنها از یکی از ورودیهای تقویت کننده عملیاتی، «وارونگر» یا «غیر وارونگر»، برای تقویت یک سیگن...